

Totovyklápače kontajnerovCieľom systému je dosiahnuť efektívnu integráciu a bezproblémové prepojenie troch hlavných funkcií: nakláňanie kontajnera, nakladanie/vykladanie a dynamické váženie. Jeho hlavný pracovný postup je navrhnutý takto:
Polohovanie a upnutie: Mobilný podvozok prepraví systém na určené miesto kontajnera, kde adaptívne svorky na sklápacom mechanizme presne umiestnia a bezpečne uzamknú kontajner.
Operácie sklápania a nakladania/vykladania: Pod velením riadiaceho systému naklápací mechanizmus (zvyčajne poháňaný hydraulikou s vysokým{0}}krútiacim momentom) plynulo zdvihne kontajner a nakloní ho vo vopred určenom uhle od 0 stupňov do 90 stupňov alebo 180 stupňov, aby sa uľahčilo vykladanie sypkých materiálov alebo obrátenie nákladu.
Integrované váženie:Počas fázy zdvíhania alebo visenia pri nakladaní a vykladaní zhromažďujú údaje o zaťažení v reálnom čase-snímače váženia s vysokou presnosťou integrované do podporných bodov naklápacieho mechanizmu alebo zdvíhacej reťaze. Thevyklápač kontajnerovSystém automaticky odpočíta hmotnosť obalu a vypočíta a zobrazí čistú hmotnosť nákladu v kontajneri v reálnom čase.
Prepojenie a reset údajov:Údaje o vážení sa synchrónne nahrávajú do riadiaceho systému. Po dokončení sa systém resetuje a presunie sa na ďalší pracovný bod. Celý proces je bezproblémový, čím sa dosahuje synchronizácia toku logistiky a informácií.
, vypočíta a zobrazí čistú hmotnosť nákladu
Celkové rozloženie a modulárna architektúra
Systém využíva modulárny integrovaný dizajn na zvýšenie spoľahlivosti, uľahčenie údržby a uľahčenie funkčného rozšírenia. Celkové rozloženie je založené na pevnom-mobilnom šasi so základnými funkčnými modulmi integrovanými navrchu:
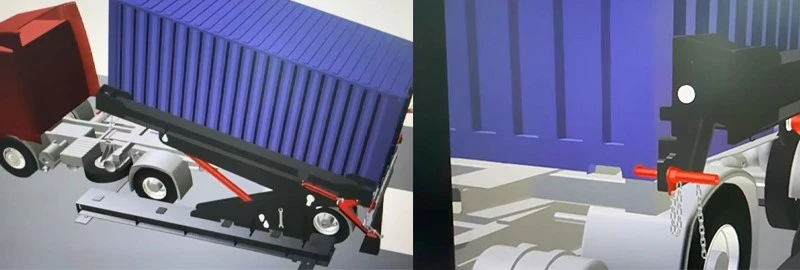
Modul mechanizmu sklápania kontajnera: Ako základná realizačná jednotka sa zvyčajne skladá z vysoko{0}}oceľového naklápacieho ramena, veľkého-objemového hydraulického valca, hydraulickej čerpacej stanice a adaptívneho otočného zámku. Konštrukcia sa musí zamerať na výstupné krivky krútiaceho momentu, hladkosť zdvíhania a odolnosť proti únave konštrukcie.
Mobilný podvozok a mechanizmus chôdze:Ako základ pre mobilitu systému sa používa podvozok pre ťažké{0}}priemyselné vozidlo, ktorý je vybavený pevnými pneumatikami pre vysoké-zaťaženie-alebo terénnymi-pneumatikami. To zahŕňa hnaciu nápravu, riadenú nápravu, pevný rám a systém odpruženia, ktoré zaisťujú hladký pohyb a parkovacie operácie v zložitých terénoch, ako sú doky a sklady.
Rozloženie riadiaceho systému a snímača:Riadiace jadro: Ako hlavná riadiaca jednotka sa používa priemyselné PLC (Programmable Logic Controller), ktoré je zodpovedné za koordináciu hydrauliky, váženia a logiky chôdze.
Detailný návrh mobility
Mechanizmus riadenia:V závislosti od požiadaviek na mobilitu je možné na dosiahnutie presného umiestnenia v stiesnených priestoroch použiť hydraulický posilňovač-riadenia predných{1}}kolesí alebo flexibilnejší-režim riadenia/plazenia všetkých kolies.
Systém napájania:Zvyčajne je vybavený-vysokovýkonným dieselovým motorom alebo elektro-hydraulickým hybridným systémom, ktorý poskytuje dostatočný a stabilný výkon hydraulickej čerpacej stanici a pohonnému systému a prispôsobuje sa poľným podmienkam bez externého napájania.
Brzdový systém:Využitím viac{0}}okruhového hydraulického brzdového systémumobilný vyklápač kontajnerov, s funkciami prevádzkovej brzdy, parkovacej brzdy a núdzového brzdenia, ktoré zaisťujú absolútnu bezpečnosť počas pohybu a prevádzky. Brzdný výkon musí spĺňať požiadavky na parkovanie na svahoch.


